


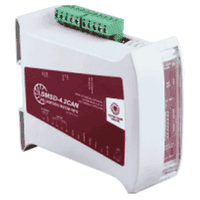
Блок управления шаговым двигателем постоянного тока БУШД-4.2CAN
SMSD‑4.2CAN — контроллер шагового двигателя с токами обмоток до 4.2А. Предназначен для работы под управлением ПЛК по протоколу CANopen. Протокол позволяет вводить пользовательские единицы измерения, а так же учитывать передаточные отношения при использовании редукторов. Абсолютное и относительное задание позиции на перемещение. Протокол CANopen имеет широкий набор инструментов для синхронизации и синхронной работы нескольких контроллеров.
| Напряжение питания, В | 12...48 |
| Максимальный ток фазы, А | 4,2 |
| Коэффициент дробления полного шага | до 1/128 |
| Коммуникационные интерфейсы | CAN, USB |
| Способы управления | CANOpen, STEP/DIR |
| Дискретные входы/выходы | 4 входа |
| 2 выхода |
 Описание .pdf
Мануал .pdf
 3D Модель .step
Программа .zip
Цифровая спецификация .eds
Режимы управления контроллера БУШД‑4.2CAN
Контроллер БУШД‑4.2CAN поддерживает следующие профили согласно протоколу CANopen:
- Режим скорости позволяет поддерживать заданную скорость вращения, а также параметры разгона и торможения;
- Режим позиционирования позволяет выполнять перемещения в заданную координату или на заданное смещение с указанными параметрами скорости, ускорения, торможения;
- Режим поиска нулевого положения позволяет выполнить поиск начального положения несколькими способами.
Помимо управления шаговым двигателем по протоколу CANOpen, контроллер обеспечивает возможность управления положением импульсными сигналами STEP/DIR
Плавная работа шагового двигателя с контроллером БУШД-4.2CAN
Контроллер SMSD‑4.2CAN поддерживает два режима коммутации двигателя — током (токовый режим) и напряжением (вольтовый режим). В вольтовом режиме коммутации используется параметры двигателя для расчёта характеристик питающего обмотки напряжения. Такой режим позволяет осуществлять более плавное движение на малых оборотах и в пределах полного шага, по сравнению с режимом управления током. Так же в вольтовом режиме есть возможность детектировать заклинивание ротора двигателя.
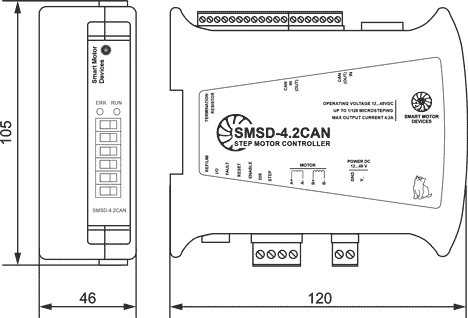
Габаритные размеры блока управления коллекторным двигателем постоянного тока БУШД-4.2CAN
Подключение контроллера БУШД-4.2CAN
Схема подключения блока управления БУШД-4.2CAN
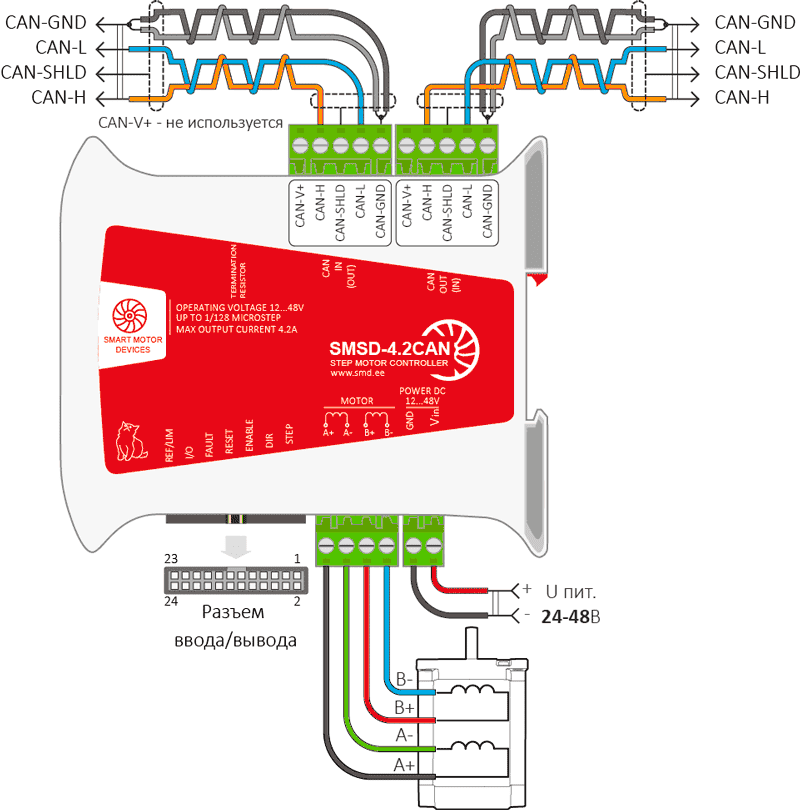
Схема подключения контроллера БУШД-4.2CAN
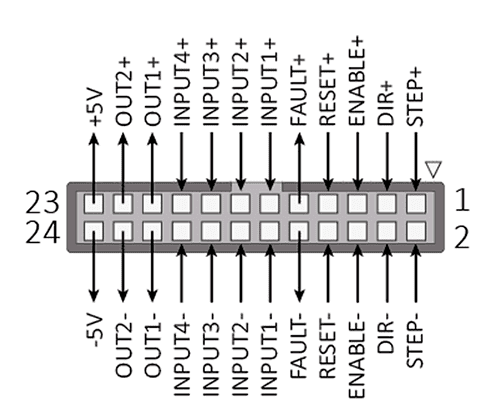
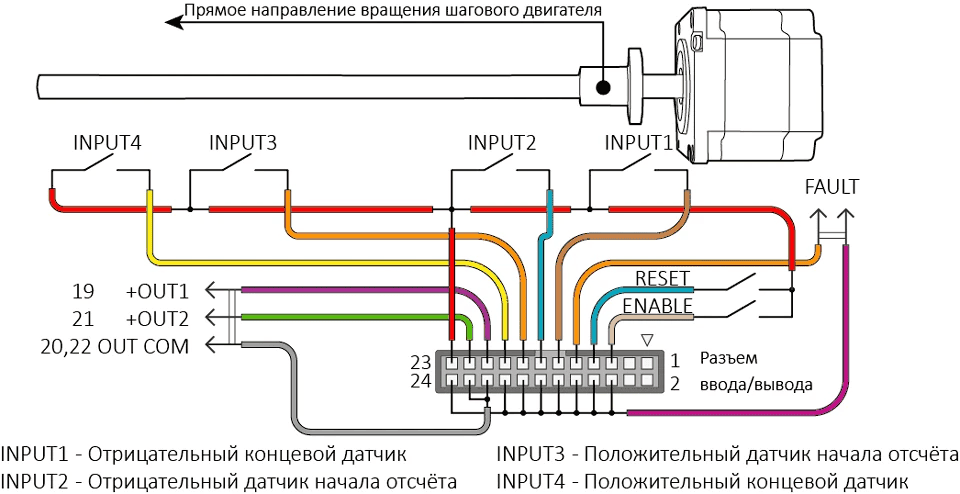
Контроллер шагового двигателя позволяет подключать до четырех датчиков PNP типа. Информация о состоянии цифровых входов доступна для передачи в посылках PDO и может использоваться для реализации различных алгоритмов работы с шаговым двигателем.
Для работы с внешними устройствами доступны два дискретных выхода, управляемых по протоколу CANopen.
За индикацию аварийного состояния блока отвечает выход FAULT. В нормальном (рабочем) состоянии контроллера SMSD-4.2CAN, между клеммами FAULT присутствует сопротивление. При возникновении аварийной ситуации, сопротивление между клеммами стремится к бесконечности.
Подключение блока управления БУШД-4.2CAN к двигателю
Программное обеспечение для настройки и управления БУШД-4.2CAN
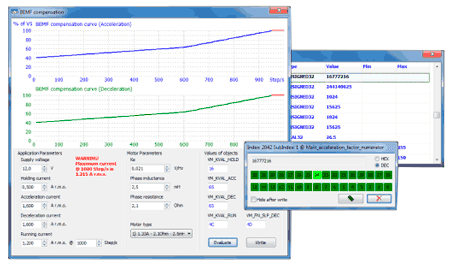
Для конфигурирования и отладки работы контроллера поставляется бесплатное программное обеспечение CANopenBuilder. Данная программа позволяет производить начальную параметризацию связи контроллера с ПЛК, задавать пользовательские единицы измерения и коэффициенты пересчёта, конфигурировать режим работы управления напряжением как под предустановленные двигатели, так и под двигатели сторонних производителей, сохранять текущие настройки в контроллер и выполнять сброс до заводских, а также редактировать значения всех доступных элементов объектного словаря контроллера двигателя.
Работа двух контроллеров SMSD‑4.2CAN под управлением ПЛК
Связаться с нами
Хотите узнать дополнительную информацию о продукции или сделать заказ — задайте вопрос. Наш специалист свяжется с вами в ближайшее время.
Также вы можете позвонить по телефонам: +7(812) 467-81-18 или написать на почту sale@pneumoprivod.ru.